工业机器人应用应避免的十大误区
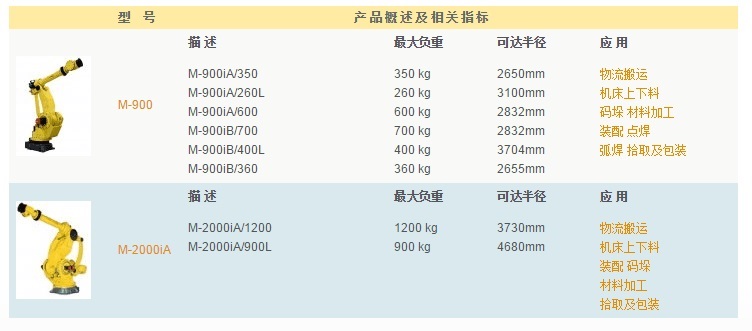
引言\n\n工业机器人已成为现代制造业转型升级的核心装备,从汽车焊装到电子装配,从物流搬运到精密加工,其应用边界不断拓展。许多企业在导入机器人时,往往因认知偏差或规划不当而陷入误区,导致投资回报率低、系统灵活性差甚至项目失败。本文了工业机器人应用中最常见的十大误区,并提供相应的规避思路,以帮助企业走好自动化之路。\n\n## 第一部分:规划与决策误区\n\n### 误区一:为机器人而机器人,缺乏明确的业务目标\n\n不少企业将“上机器人”当作自动化标签,未深入分析生产瓶颈、质量痛点与成本结构。结果机器人被安置在非关键工序,无法解决真实问题。\n纠偏: 应用始于需求,而非设备。应先进行价值流分析,找出重复性高、劳动强度大、质量波动明显的环节,再评估机器人是否是经济有效的方案。\n\n### 误区二:盲目追求高负载、高速度,忽视实际工况\n\n选型时简单认为“参数越高越好”,可能导致设备冗余巨大、能耗飙升、刚性过强反而不适应精细作业,且成本激增。\n纠偏: 根据工件重量、惯性矩、作业节拍、轨迹精度与末端工具重量综合计算机器人所需规格,留出合理余量(通常10%~20%)即可。\n\n### 误区三:低估总体拥有成本,只盯着裸机价格\n\n机器人采购价可能不到总投入的三分之一。集成费、末端执行器、围栏安全系统、视觉/传感器、编程调试、维护培训等构成沉默的冰山。\n纠偏: 运用 TCO(总拥有成本)模型,计算 3~5 年生命周期内的所有成本,并与人工方案进行对比,方能做出准确判断。\n\n## 第二部分:集成与部署误区\n\n### 误区四:忽略产品换型与柔性生产要求\n\n批量小而品种多的生产模式下,若选用固定式工装和仅适用于单一产品的程序架构,机器人将快速失去价值。\n纠偏: 优先考虑具备离线编程、快速换装、协同作业或少人化切换能力的系统。选用手持示教或图形化编程降低切换门槛。\n\n### 误区五:将人机协作简化为“无围栏”,忽视安全设计\n\n协作机器人确实能与人共融,但“协作”并不等同于“绝对安全”。错误的末端工具、过高的运行速度或不当的工位布局,仍可能导致伤害。\n纠偏: 严格按照 ISO/TS 15066 进行风险评估,配置力/扭矩传感器、安全-rated 监控或速度/功率限制,必要时仍保留物理隔栏。\n\n### 误区六:跳过夹具与末端工具的设计整合\n\n机器人是通用平台,但手爪、吸盘、焊枪、夹具才是直接完成工序的关键。很多人选好机器人后再零散寻找工具,导致兼容性低、定位精度差。\n纠偏: 让工艺工程师与机器人集成商在项目早期共同介入,按工件材料和分差要求定制或优选末端执行器,并进行模拟验证。\n\n## 第三部分:运营与人力误区\n\n### 误区七:将员工排斥在外,认为“机器换人”即辞退\n\n实施机器人后粗暴裁员,会引起员工恐惧和抵触,可能导致生产效率不升反降,甚至人为破坏。\n纠偏: 转变思维为“机器助人”——重新设计岗位,将人员转向监控、编程、维护和质量把关等更高价值环节,同时开展技能再培训。\n\n### 误区八:以为调试结束便一劳永逸,缺乏持续优化\n\n初次设定工艺参数后常年不动。但随着工具磨损、零部件批次变化,性能逐渐漂移而不自知。\n纠偏: 建立定期校准与程序优化制度,采集关键数据(节拍、能耗、偏差),利用信息化平台进行预防性维护与工艺迭代。\n\n### 误区九:运维无内部梯队,过分依赖机器人原厂\n\n出现故障只能等厂商工程师,不仅耗时且费用高昂,严重影响生产连续性。\n纠偏: 组建自己的一线维护团队,通过原厂培训、技术转移积累机械、电气、编程知识,并适当储备
如若转载,请注明出处:http://www.dzphgo.com/product/41.html
更新时间:2026-10-21 18:20:15