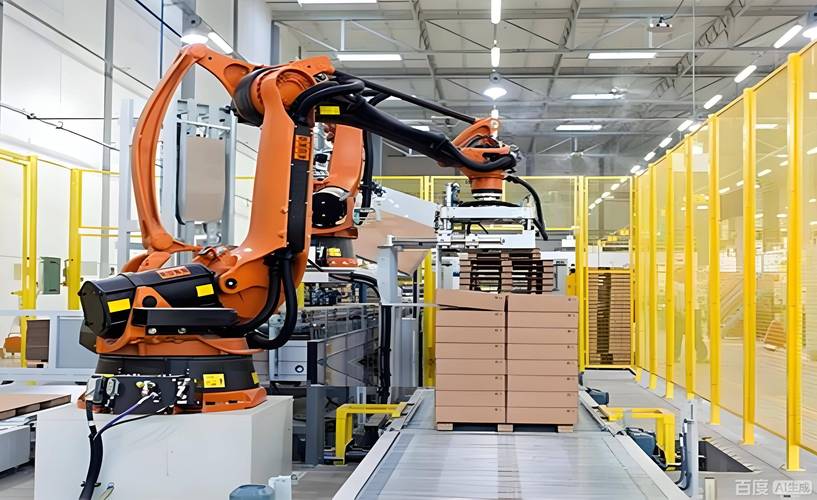
工业机器人本体设计运算与仿真 120页精华PPT干货详解
工业机器人作为智能制造的核心装备,其本体设计直接决定了机器人的性能、刚度和动态特性。本文基于一份120页的精华PPT,系统梳理工业机器人本体设计中的关键运算与仿真方法,涵盖运动学、动力学、有限元分析及优化设计,为工程师提供从理论到实践的完整指南。
一、工业机器人本体设计概述
工业机器人本体通常包括基座、腰部、大臂、小臂、腕部等结构。设计目标是在满足工作空间、负载、速度与精度的前提下,实现轻量化、高刚度和良好的动态响应。设计流程一般包括:需求分析、构型选择、尺寸综合、运动学/动力学建模、静动态仿真、优化迭代。
二、运动学分析与运算
运动学是机器人本体设计的基础。正运动学通过D-H参数建立末端位姿与关节变量的关系;逆运动学则用于轨迹规划。对于串联机器人,常用解析法或数值法求解。关键运算包括:
- 建立连杆坐标系,确定D-H参数表。
- 推导正运动学变换矩阵,计算工作空间。
- 逆运动学求解,考虑多解与奇异点。
- 雅可比矩阵计算,分析速度与力传递性能。
通过运动学仿真可验证工作空间是否满足要求,并优化连杆长度和关节转角范围。
三、动力学建模与运算
动力学分析用于评估机器人动态性能,为电机选型和结构优化提供依据。常用方法有拉格朗日法和牛顿-欧拉法。重点运算包括:
- 推导动力学方程,计算惯性矩阵、科氏力与重力项。
- 关节力矩估算,考虑负载与加速度。
- 模态分析,获取固有频率与振型。
动力学仿真可模拟真实工况下的力矩变化,避免共振。
四、有限元分析与结构优化
本体结构需具备足够刚度与强度。有限元分析(FEA)用于静力、模态和瞬态分析。
- 静力分析:计算最大变形与应力,校核强度。
- 模态分析:获取前三阶固有频率,避免与激励频率重合。
- 瞬态分析:模拟冲击载荷下的响应。
基于FEA结果,进行尺寸优化、拓扑优化或形貌优化,实现轻量化。例如,通过拓扑优化去除材料冗余,同时保证刚度。
五、仿真验证与迭代设计
仿真贯穿设计全程。常用工具包括MATLAB/Simulink(运动学动力学)、ADAMS(多体动力学)、ANSYS(有限元)。流程为:建立虚拟样机→运动学/动力学仿真→有限元分析→优化→再仿真。通过迭代,逐步逼近最优设计。
六、结论
工业机器人本体设计是理论计算与工程仿真的结合。掌握运动学、动力学运算与有限元仿真方法,能显著提升设计效率与可靠性。120页PPT精华内容涵盖了上述关键点,可作为工程师的实用参考。随着数字孪生与AI技术的发展,机器人设计将更加智能化。
如若转载,请注明出处:http://www.dzphgo.com/product/51.html
更新时间:2026-10-29 23:33:32